四足机器人挂载定制,打造地面机动安防新力量
在无人系统应用持续拓展的当下,四足机器人凭借独特的运动特性,逐步成为地面无人装备中的重要载体。不同于轮式、履带式无人车,四足机器人能够适应台阶、碎石、沟壑等复杂非铺装地形,具备灵活机动、环境通过性强的先天优势。伴随各行业作业需求不断细分,围绕四足机器人开展挂载定制开发,成为释放其作业价值、实现精细化任务落地的关键路径。通过任务载荷一体化适配与系统联调,四足机器人从单纯的移动载体,转变为可执行巡检、排查、拦截、处置等复合任务的智能作业终端,为安防、应急、园区防护等场景提供全新解决方案。
四足机器人挂载定制,是以四足本体平台为基础,结合具体任务需求选配专用载荷与配套智能模块,完成结构改造、供电适配、通信对接、控制联动的系统性开发工作。定制开发绝非设备的简单加装,需要充分兼顾四足机器人自身的物理约束。四足平台的负载上限、重心分布、步态稳定性、续航能力,都是挂载设计首要考量的要素。载荷重量、安装位置会直接影响机器人行走、转向、攀爬的稳定性,一旦配重失衡,极易出现步态异常、运动失控等问题。研发阶段需要结合本体动力、供电、通信、控制系统统筹设计,优化结构支架、供电分路、数据传输链路,实现载荷与本体的深度融合,保证机器人在行走、爬坡、转向全过程中稳定运行。
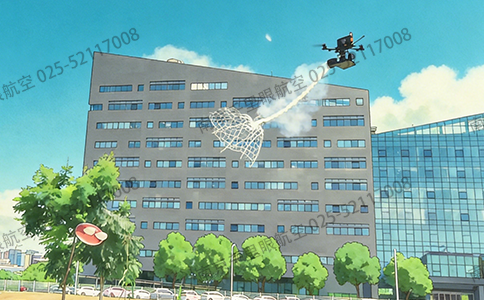
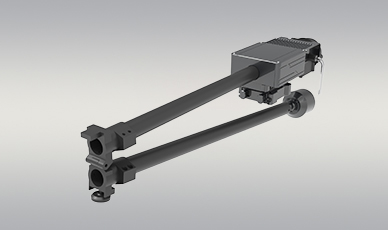
低空安防领域,四足机器人搭载网捕器的定制方案,是挂载定制具有代表性的落地实践。传统固定反制设备点位固化,覆盖范围有限,搭载网捕载荷的四足机器人,可深入厂区角落、场馆内部、街巷、绿化带等人员密集、地形复杂区域,开展常态化机动巡防,对进入管控区域的 “低慢小” 目标进行近距离排查与拦截处置。该方案依托四足平台机动灵活、体型小巧、隐蔽性好的特点,可根据警情随时调度,快速抵近目标实施处置,打破固定安防设施的空间局限,弥补空中反制装备近距离地面处置的短板,构建地面机动低空防御节点。除网捕载荷外,四足机器人还可按需搭载可见光热成像相机、气体探测传感器、喊话器等设备,拓展隐患排查、远程预警、现场劝导等功能,实现一机多用。
一套成熟的挂载定制方案,还要打通感知、控制、执行之间的协同链路。载荷采集的图像、探测数据,需要通过四足机器人通信链路实时回传至终端平台;平台下发的处置指令,也需要同步协调机器人步态定位与载荷动作。开发过程中,需要做大量场地实测,在高低台阶、不平地面、狭小通道等环境反复调试步态策略与载荷触发逻辑,规避运动抖动带来的识别偏差、处置失误等风险,保障任务执行的安全性与可靠性。同时,定制开发会同步配套防护结构,保护载荷在磕碰、颠簸环境下正常工作,适配全天候室外作业。
从行业发展趋势来看,四足机器人挂载定制正在从单点项目定制,逐步向着模块化、通用化方向演进。早期定制大多为项目专属开发,开发周期长、复用性低、成本偏高。行业正在探索标准化挂载接口、通用供电与通信协议,形成标准化载荷基座,减少重复结构与电控开发,缩短交付周期、降低落地成本。
随着地面无人装备相关规范持续完善,四足机器人的应用场景还将持续拓宽。未来,挂载定制将面向应急搜救、工矿巡检、区域值守等更多场景开发专用载荷。持续深耕四足机器人的挂载适配技术,不断优化平台与载荷的协同能力,能够充分发挥其地形优势,持续挖掘地面无人装备的应用价值,推动地面无人作业体系走向成熟,丰富空地一体化无人防控与作业体系。